

個人でロボット開発している者です。 アイコンは大垣ケーブルテレビのゆるきゃらですが、まったく関係はありません。
Joined February 2020
- Tweets5.7K
- Following230
- Followers1.9K
- Likes1K


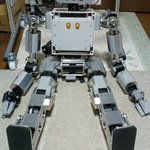




製作途中に思いついた改良案の2つ目、股関節ピッチ軸のモーター変更。これは重要だったのかもしれない。
結局、注文したモーターが出荷されずにキャンセルしたままだが、実行した方がいいのかも。でもいまさらRS03買いたくないな。
延々とパラメータを変えてtrainし続けた結果を踏まえつつ実機に投入してみる。
やはり足首は柔らかくしないとダメだ。Kp100入れると暴れてどうにもならない
やはりKp40くらいが限界。
指示速度が極低い時に足が上げられずにモジモジする動作が気になる。
BAMでは1キロしか振っていないから

歩くポリシーに歩かない設定してもほとんど動作は変わらない。まぁ、2~3歩動かしても差がわからないだけかもしれないが。
Kp緩めに設定するっていうのはある意味DRに近いかもしれない。(ランダムじゃないけど)
Kp緩くして歩くポリシーを作ってからKpをきつくして追加学習すればいいとか。かも。
切り分けの結果torsoは関係がなかった。原因は膝でした。歴代膝はKp150以上を設定してきたが、今回100にしたのが悪かったらしい。膝が垂れると上体姿勢が傾くので股関節ヨー軸を回して帳尻を合わせていたという感じかな。足首は柔らかく、膝は固く、股関節は素早くって感じかな。
中庭で動かした時、若干つんのめる感じがあったので股関節周りの遅れを気にしてる。もしtorsoの柔らかさで歩けるかどうかが分かれるのであれば、股関節をかっちり動かしてtorsoを緩めにするって案がある。
衝突運動してるロボットはかっちり動かすだけじゃダメだけど緩くすると遅れが出るので。
DM4340 Kp500まで使えるのがわかったので100とか200で試してみたが、大きい大きい値だと足首が安定しない
40だと路面にフィットする感じだが、100だと暴れてる感じ。足首は倣いの要素が必要なのでやはりそうなる。遅れも気になるのでどこまで追い込めるか。かな。
思い出せる限り歩いた頃の設定に戻してみると無事歩いた。
気になるのはtorso軸。関係ないだろと思ってKp200のままにしていたが歩かないのでここも元通りの100に戻したらあるき出した。他にも一緒に変更したところがあるのでこれから切り分ける。
足首BAMやり始めてからこっち進捗がない。
所詮子供って事なんかな。残念だな。

名前のあがってる投資家とか宇宙関係者は対応しなさいよ gizmodo.jp/article/zero-indu…
